
模量科技完成Pre-A轮融资,聚焦多模态触觉传感技术
近日,深圳市模量科技有限公司(以下简称“模量科技”)宣布完成数千万元Pre-A轮融资。本轮投资由猎鹰投资和益华资本联合领投,点石资本担任财务顾问。
融资资金将主要用于研发团队扩充、产线建设以及全球市场拓展。值得注意的是,模量科技在过去一年中已连续获得多轮融资,投资方包括德宁资本、青橙资本、惰正创投和益华基金等。
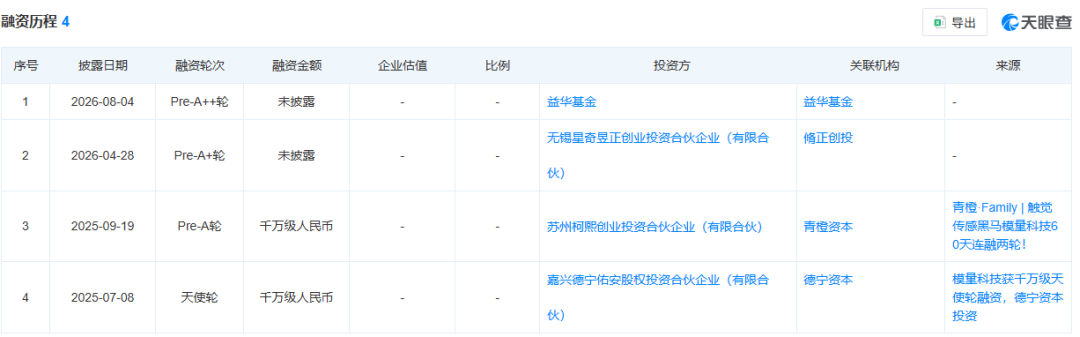
模量科技成立于2024年12月,是一家专注于多模态触觉传感技术研发的科技企业。公司以材料创新与算法融合为核心发展路径,致力于构建触觉基础设施。目前,模量科技已形成覆盖多个应用场景的触觉传感产品矩阵,包括具身智能触觉模组、工业压力分布检测系统、全柔性电子皮肤、高灵敏温压传感器、织物类柔性传感器以及消费级柔性传感器六大类。
公司具备从触觉感知模组研发、触觉数据采集到触觉模型训练的全链条技术能力。在深圳和厦门设有研发实验室,构建了涵盖材料研发、工艺开发、硬件设计、嵌入式电路、上位机软件开发、算法优化及标定测试的全栈研发体系。
模量科技自主掌握高密度阵列式触觉传感技术、三维力传感器技术以及多模态传感器技术三大核心技术,并在多年产业实践中积累了丰富的上下游合作伙伴资源。
目前,模量科技已推出MoFi触觉模组、MoVi视触觉六维力模组、MoTe压力分布测试系统以及FleMo织物传感器四大核心产品线,均已实现批量商业交付,广泛应用于具身智能、新能源、智能终端、工业制造及汽车等领域。
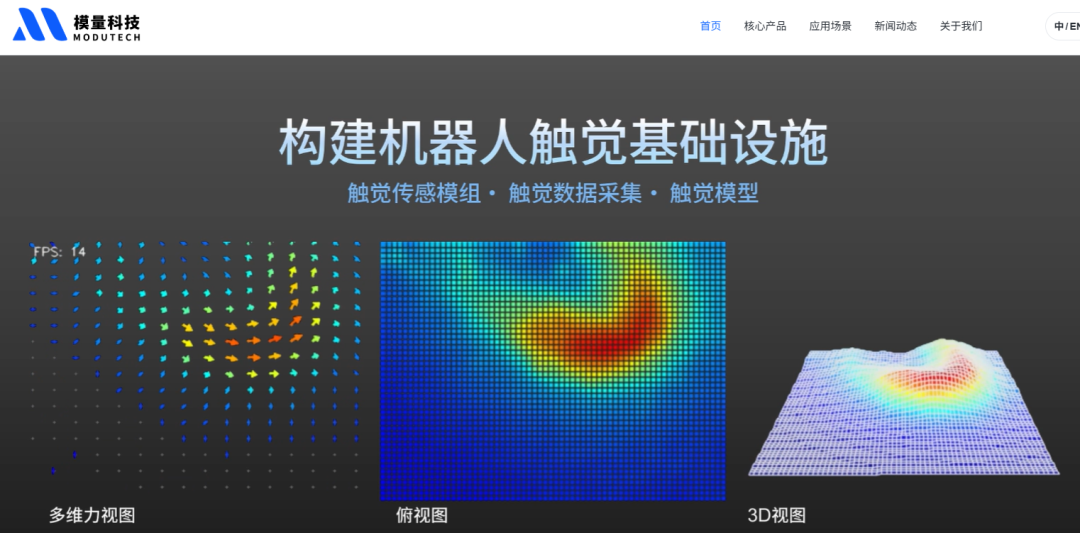
模量科技在压阻与视触觉双触觉传感器技术路径上取得突破,已实现小批量交付。公司从触觉材料领域切入,自主研发高灵敏度敏感材料与微结构工艺,通过材料配方优化与多尺度微结构设计实现压力与温度双模感知。
结合耐高压弹性体与微纳结构设计,模量科技提升了传感器的量程、精度与灵敏度,并探索以微纳立体印刷技术实现低成本规模化制造。在材料与器件研发基础上,公司进一步将传感能力集成至传感器模组与数据采集系统,围绕机器人、工业制造等场景推出系列产品。
模量科技还计划布局触觉大脑模型,构建“视触觉传感器—数据采集—触觉模型”的数据飞轮,推动技术迭代的正向闭环。
目前,模量科技已同步布局压阻式触觉模组与六维力视触觉模组两大技术路径,形成功能互补、场景适配的完整触觉感知方案体系。
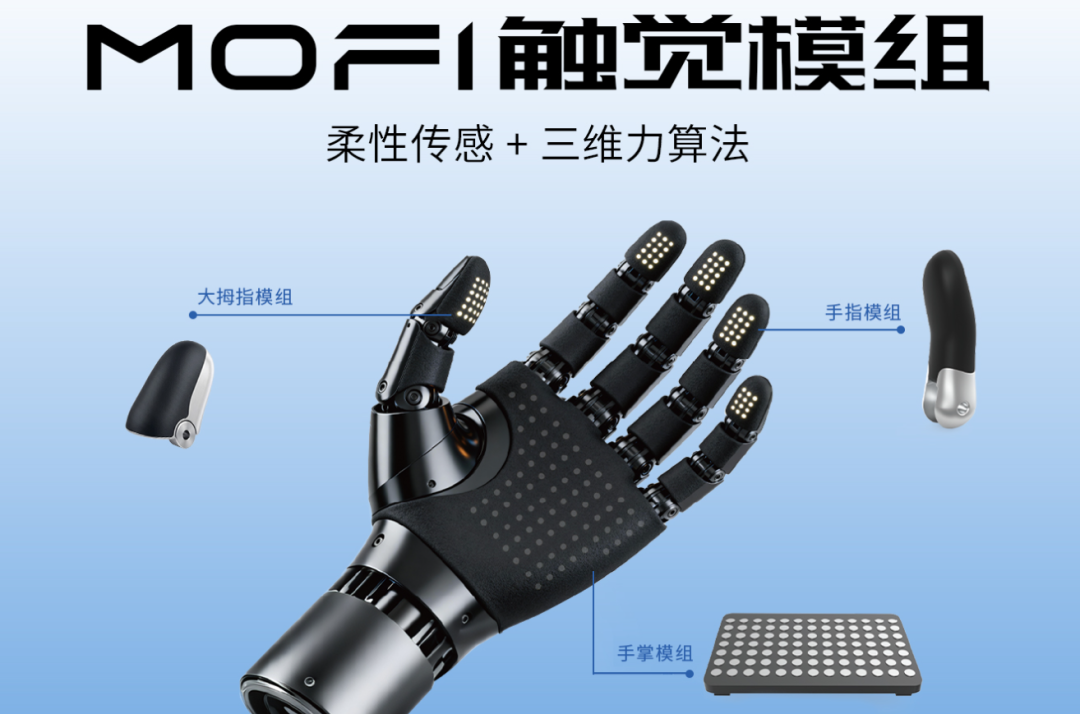
其中,MoFi压阻式触觉模组通过柔性微纳传感技术与三维力感知算法的深度融合,可实现对抓取力度、接触姿态及物体表面状态的实时感知,具备轻薄柔性、易集成、大面积布设等特性。
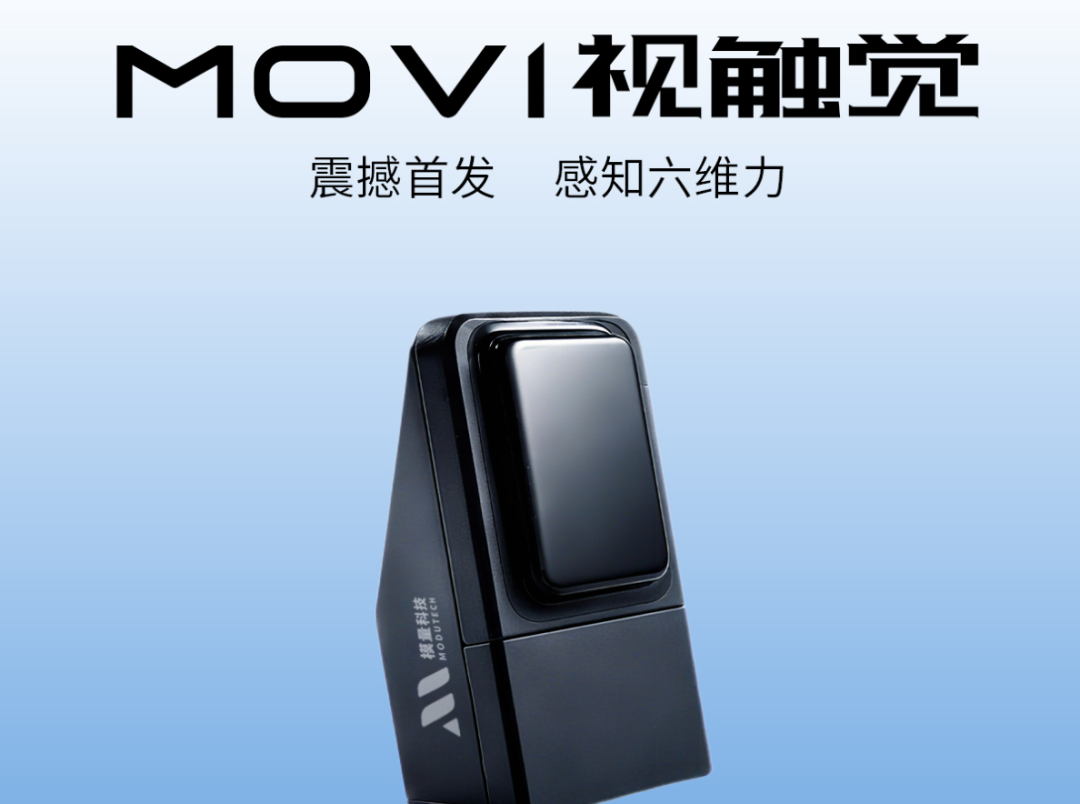
MoVi视触觉六维力模组基于光学成像原理开发,能够在单次接触过程中同步获取物体三维形貌、滑动趋势及全维度力和力矩信息,适用于精密装配、动态抓取等高要求场景,提供高分辨率触觉反馈。
针对机器人手部不同区域的差异化需求,模量科技在指尖区域采用视触觉方案,以满足抓取、滑移检测、形变识别等精细操作任务;而在指腹、手掌等区域,则采用轻薄柔性的压阻式电子皮肤,实现大范围触觉覆盖。
通过压阻与视触觉技术的协同搭配,机器人可同时具备指尖级高精度感知能力与掌部大面积触觉覆盖能力,形成完整的手部感知体系。
目前,模量科技的“视触觉 + 压阻”协同方案已实现小批量订单交付,进入商业化落地阶段。
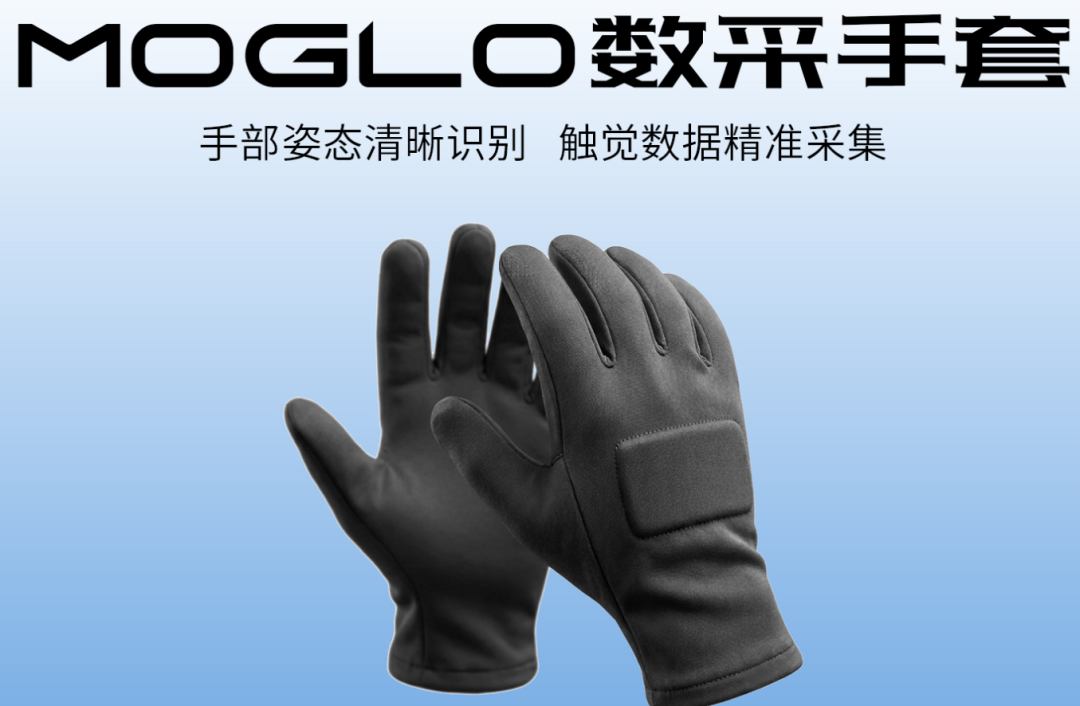
除核心触觉传感模组外,模量科技还推出可穿戴式触觉数据采集手套,进一步完善触觉技术全链路布局。Moglo数采手套采用织物作为基底,将触觉传感器与姿态传感器高度集成于柔性载体中,适配手部自然运动形态,支持完整自然抓取动作的数据采集。
相较于传统“夹爪 + 摄像头”数据采集方式,Moglo手套能够捕捉更细粒度的接触力、接触形态及手部姿态等多维度信息,为触觉模型训练与机器人操作能力迭代提供高质量数据支撑。
模量科技创始团队兼具顶尖学术背景与产业落地经验,核心成员来自香港大学、布里斯托大学、厦门大学、山东大学及知名硬科技公司高管团队,在触觉传感器领域拥有十年以上研发与工程量产经验。
公开股权数据显示,模量科技共有三位主要创始人及自然人股东。其中,创始人兼CEO官华直接/间接持有公司48.1746%股权,为最大股东及企业实控人;联合创始人兼COO周建林持有14.232%股权;联合创始人高立波持有4.2682%股权。
官华毕业于山东大学电子专业,曾担任星宠未来联合创始人兼COO、某高端光学医疗设备企业COO。他拥有3年智能手机研发经验、4年上市公司产业从业背景,深度参与过6家以上早期创业企业的从0到1搭建过程。曾任职于纽交所上市的智能穿戴企业,主导供应链芯片、传感器、智能硬件领域的战略合作与投资业务,在硬件产品、消费电子、3C制造业上下游拥有丰富的产业资源与科技成果转化经验。
周建林硕士毕业于东华大学应用化学/高分子材料专业,曾任国内微纳3D打印头部企业副总裁,管理40人规模团队,全面主导产品定位、新品导入、业务拓展、市场营销等核心工作,累计服务2000余家知名客户,实现数亿元销售业绩。此前曾任职广州奥翼电子担任产品经理4年,负责新产品研发、导入、项目管理与市场支持等工作,完整经历科创企业从天使轮到Pre-IPO的全成长周期。
高立波博士毕业于香港城市大学,现任厦门大学副教授、博士生导师,萨本栋微纳制造与传感研究所副所长,是柔性传感器领域的资深专家,入选福建省高层次人才、小米青年学者。他主持国家自然科学基金等科研项目10余项,在Nature Communications、Materials Today、IEEE EDL等国际顶级期刊发表SCI论文50余篇,累计申请专利20余项,其中已授权7项,是公司核心技术研发的学术支撑。
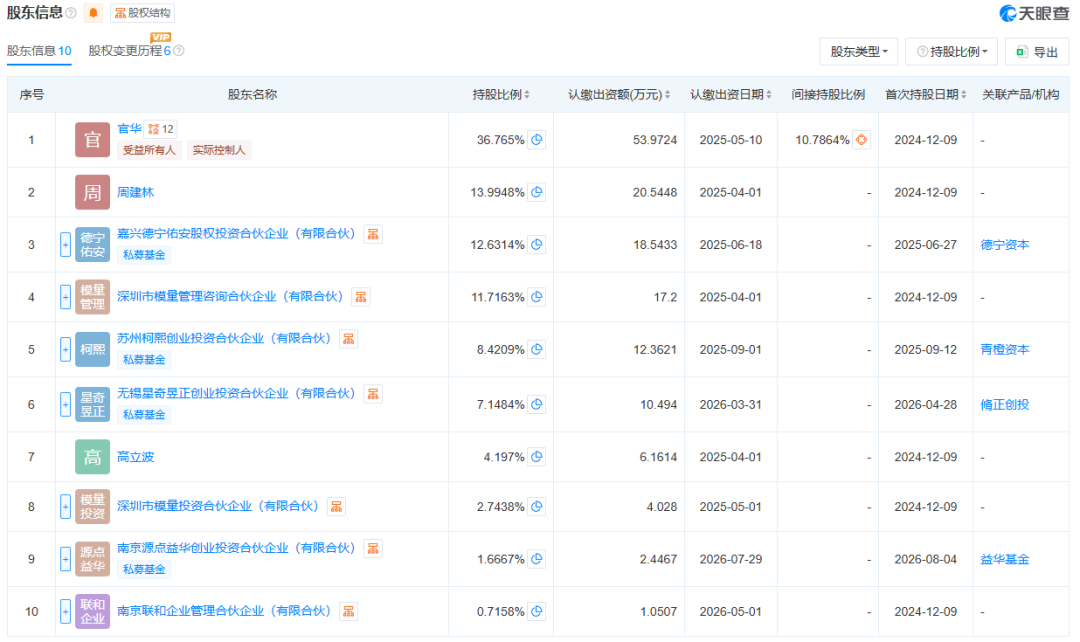
本轮Pre-A轮融资的完成,标志着资本市场对模量科技技术路线与商业化能力的高度认可,也反映出触觉传感赛道在具身智能产业爆发背景下正迎来加速发展。
作为实现物理交互“最后一厘米”的关键感知维度,触觉感知已成为具身智能高阶落地的重要支撑。近年来,国内触觉感知初创企业持续获得资本青睐,赛道融资规模快速攀升。
在资金与产业资源的双重推动下,中国硬科技企业正从底层材料、工艺到算法模型全链条发力,为国产触觉传感技术突破海外技术路径垄断、支撑人形机器人与高端智能制造的长期自主发展注入持续动能。