
在机器人技术快速发展的当下,激光雷达作为核心感知设备,正在SLAM建图与避障导航领域扮演着不可替代的角色。尽管近年来视觉SLAM和深度学习技术取得了显著进展,但激光雷达凭借其高精度、高稳定性和强环境适应性,依然在工业、服务、物流等关键应用场景中占据主导地位。本文将深入探讨激光雷达在机器人SLAM建图与避障导航中的技术原理、性能优势以及实际应用。
激光雷达在SLAM建图中的技术优势
SLAM(Simultaneous Localization and Mapping,即时定位与地图构建)是机器人实现自主导航的核心技术。激光雷达通过发射激光束并接收反射信号,构建环境的二维或三维点云数据,为SLAM算法提供高精度的环境感知输入。
与视觉SLAM相比,激光雷达具有以下显著优势:
- 高精度定位:激光雷达的测距精度通常可达毫米级,远高于普通摄像头的感知精度。
- 环境适应性强:不受光照条件影响,适用于室内、室外、夜间等多种复杂环境。
- 实时性强:激光雷达的刷新率高,可实现每秒数百次的环境扫描,满足实时建图和定位需求。
例如,Velodyne VLP-16激光雷达在SLAM建图中被广泛采用,其16线扫描能力可提供高密度点云数据,支持厘米级精度的建图效果。

激光雷达在避障导航中的核心作用
避障导航是机器人实现自主移动的关键环节。激光雷达通过实时扫描周围环境,快速识别障碍物并计算安全路径,为机器人提供可靠的避障决策。
在避障导航中,激光雷达的主要功能包括:
- 障碍物检测:通过点云数据识别静态和动态障碍物,如墙壁、家具、行人等。
- 路径规划:结合SLAM地图和实时环境数据,计算最优路径并规避障碍。
- 安全冗余:在视觉传感器失效或环境复杂时,激光雷达可作为关键的冗余感知手段。
以Hokuyo UTM-30LX为例,该激光雷达具有360°扫描能力,测距范围达30米,刷新率高达57Hz,广泛应用于AGV、扫地机器人等场景。

激光雷达与其他传感器的融合趋势
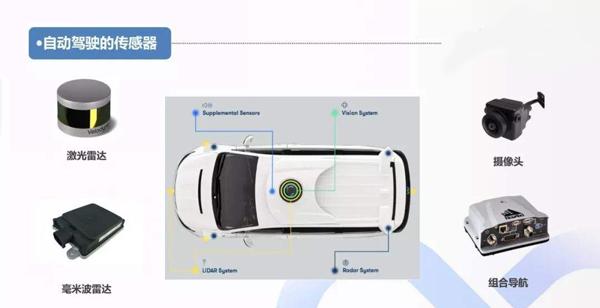
尽管激光雷达在SLAM建图和避障导航中具有显著优势,但其成本较高、数据处理复杂等问题也限制了其在部分场景中的应用。因此,当前行业趋势是将激光雷达与其他传感器(如IMU、视觉、超声波)进行融合,以实现更高效、更经济的感知系统。
传感器融合的关键在于:
- 数据同步:确保各传感器数据在时间戳和空间坐标上的一致性。
- 算法优化:采用卡尔曼滤波、粒子滤波等算法,融合多源数据提升定位和避障精度。
- 成本控制:通过合理选型和系统设计,降低整体感知系统的成本。
例如,SLAMware的SLAM算法结合激光雷达与IMU数据,实现了在复杂环境下的高精度定位与导航。
激光雷达在机器人领域的未来展望
随着激光雷达技术的不断进步,其在机器人领域的应用将更加广泛。未来的发展趋势包括:
- 固态激光雷达:采用MEMS或OPA技术,实现更小体积、更低功耗和更高可靠性。
- 4D激光雷达:在传统3D点云基础上增加时间维度,提升动态障碍物识别能力。
- AI融合感知:结合深度学习算法,实现更智能的环境理解和行为决策。
据Yole Développement 2023年报告,全球激光雷达市场规模预计将在2028年达到100亿美元,其中机器人领域将占据重要份额。
综上所述,激光雷达在机器人SLAM建图与避障导航中具有不可替代的技术优势。尽管面临成本和算法复杂度等挑战,但通过传感器融合和技术创新,激光雷达仍将在未来机器人感知系统中发挥核心作用。